 Türkçe tr
 English en
 Русский ru
 العربية ar
 Español es
 Português pt
 Azərbaycanca az
Robot taşıyan tabanca
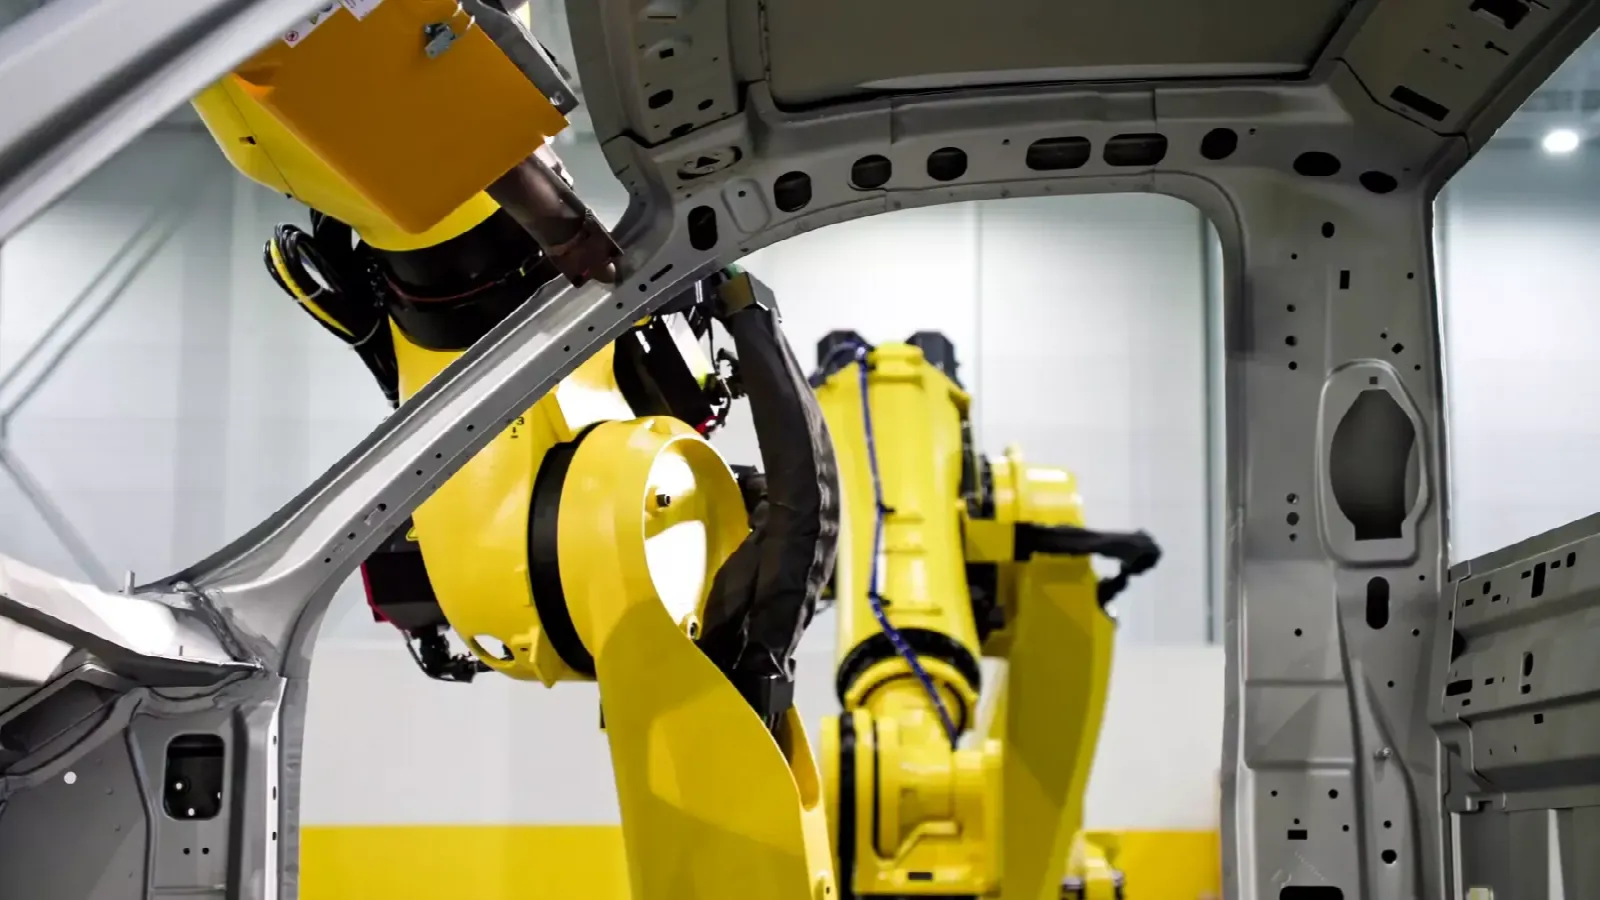
Kaynak tabancası robotun ucundadır; robot sabit fikstürdeki parçanın etrafında noktadan noktaya gider.
Sac metal ve gövde parçalarında her noktayı aynı basınç, akım ve konumla atan robotik punta kaynağı hücreleri kuruyoruz.
Robotik nokta kaynak (punta kaynağı), üst üste gelen sac parçaların iki elektrot arasında sıkıştırılıp elektrik akımıyla noktasal olarak birleştirilmesinin robotla yapılmasıdır. Robot kaynak tabancasını her noktaya aynı açı ve konumda getirir; kaynak kontrol ünitesi basıncı, akımı ve süreyi her noktada aynı tutar.
Bir nokta kaynak hücresi genellikle ağır taşıma kapasiteli robot, servo veya pnömatik kaynak tabancası, kaynak kontrol ünitesi, elektrot uç düzeltme (tip dresser), soğutma suyu ünitesi ve parça fikstüründen oluşur. Robot tabancayı taşıyabilir ya da parçayı alıp sabit bir tabancaya götürebilir.
Otomotiv yan sanayinde gövde, braket ve takviye parçaları; beyaz eşyada kasa ve panel parçaları bu yöntemle birleştirilir. Her noktanın kaynak verisi kaydedildiği için izlenebilirlik de sağlanır.

Parça boyutuna, nokta sayısına ve hat hızına göre hücre yapısını birlikte belirliyoruz.
Kaynak tabancası robotun ucundadır; robot sabit fikstürdeki parçanın etrafında noktadan noktaya gider.
Robot parçayı alıp sabit bir kaynak tabancasına götürür; küçük ve orta boy parçalarda çevrimi kısaltır.
Elektrot kuvveti ve kapanma hızı programla ayarlanır; farklı sac kalınlıklarında daha kararlı kaynak verir.
Otomatik uç düzeltme ve elektrot değişimiyle kaynak kalitesi vardiya boyunca korunur.
Döner masa veya iki istasyonla operatör parça bağlarken robot kaynak yapmaya devam eder.
Her noktanın akım, kuvvet ve süre değerleri kaydedilir; hedef dışı noktalar işaretlenir.
Elle punta kaynağında operatöre göre değişen sonuçlar, robotla her parçada aynı hale gelir.
Sac metalden çok sayıda noktayla birleştirilen parçaların seri üretiminde verimli çalışır.
Gövde, braket, takviye ve koltuk iskeleti parçaları.
Kasa, panel ve iç gövde sac parçaları.
Dolap, kabin ve kutu tipi sac ürünler.
Kabin, koruma ve gövde sacları.
Pano gövdesi ve montaj plakaları.
Eski punta hücrelerinde robot, tabanca ve kontrol ünitesinin değişimi.
Uygulamanızı ve hedeflerinizi paylaşın; size uygun robot hücresini, yerleşimi ve yatırım planını birlikte çıkaralım.