 Türkçe tr
 English en
 Русский ru
 العربية ar
 Español es
 Português pt
 Azərbaycanca az
النظام 01 · بروبوت واحد
خلية لحام بمنطقتي عمل
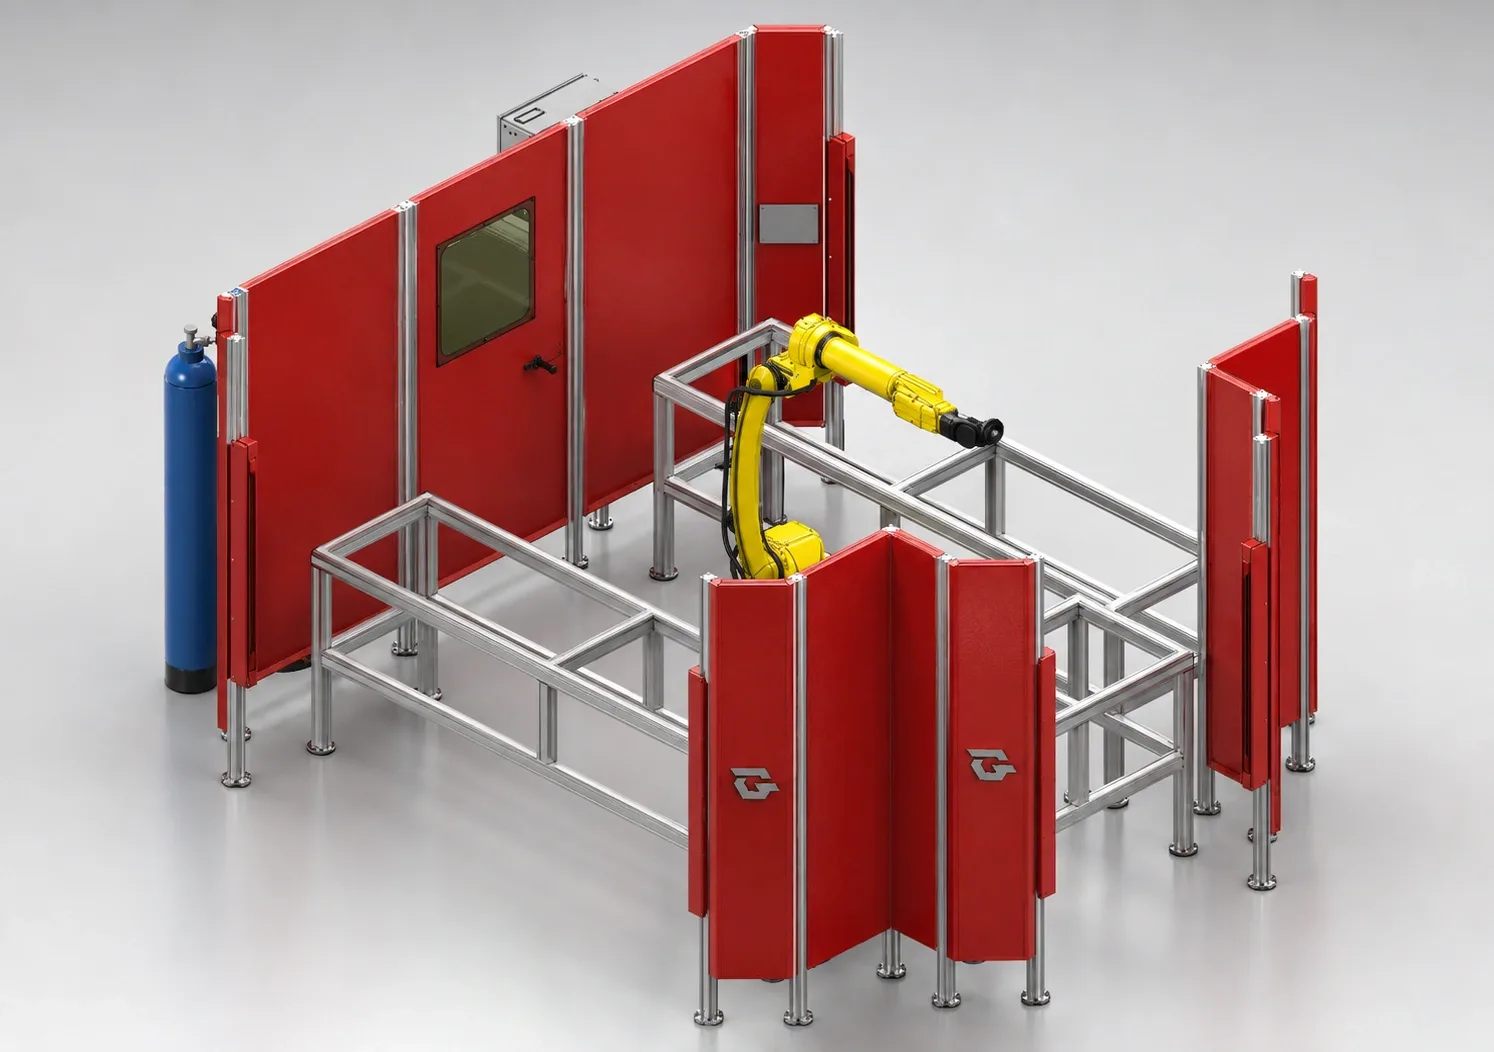
تخطيط خلية لحام يتوسطها روبوت واحد وعلى جانبيه منطقتان لوضع القطع.
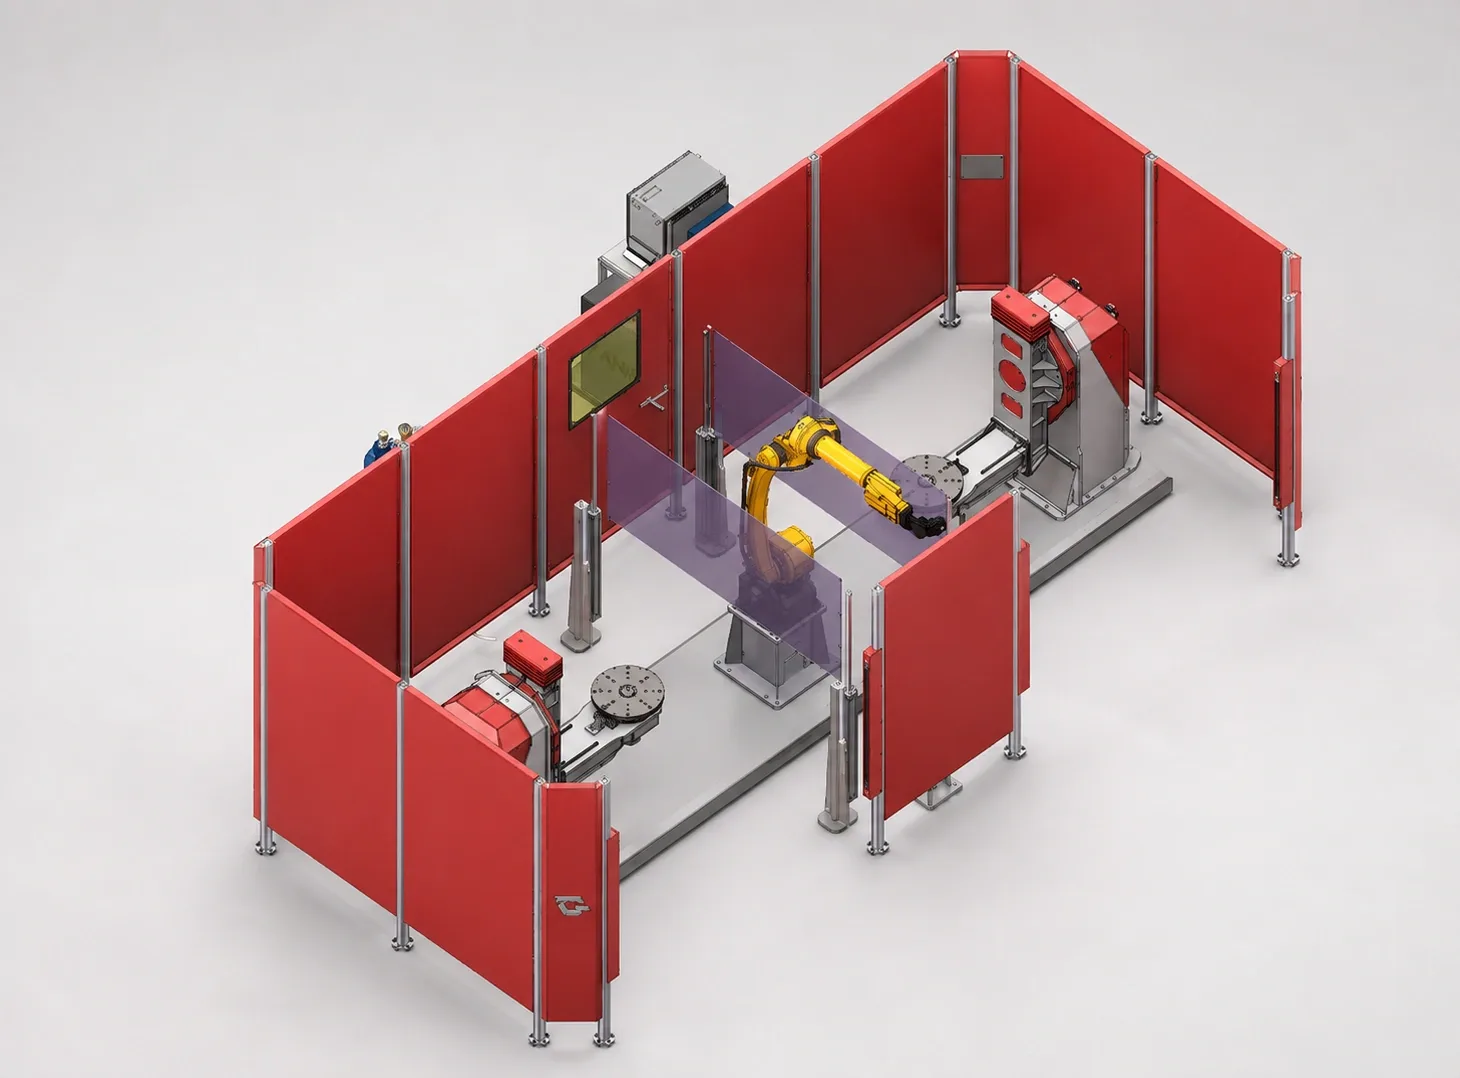
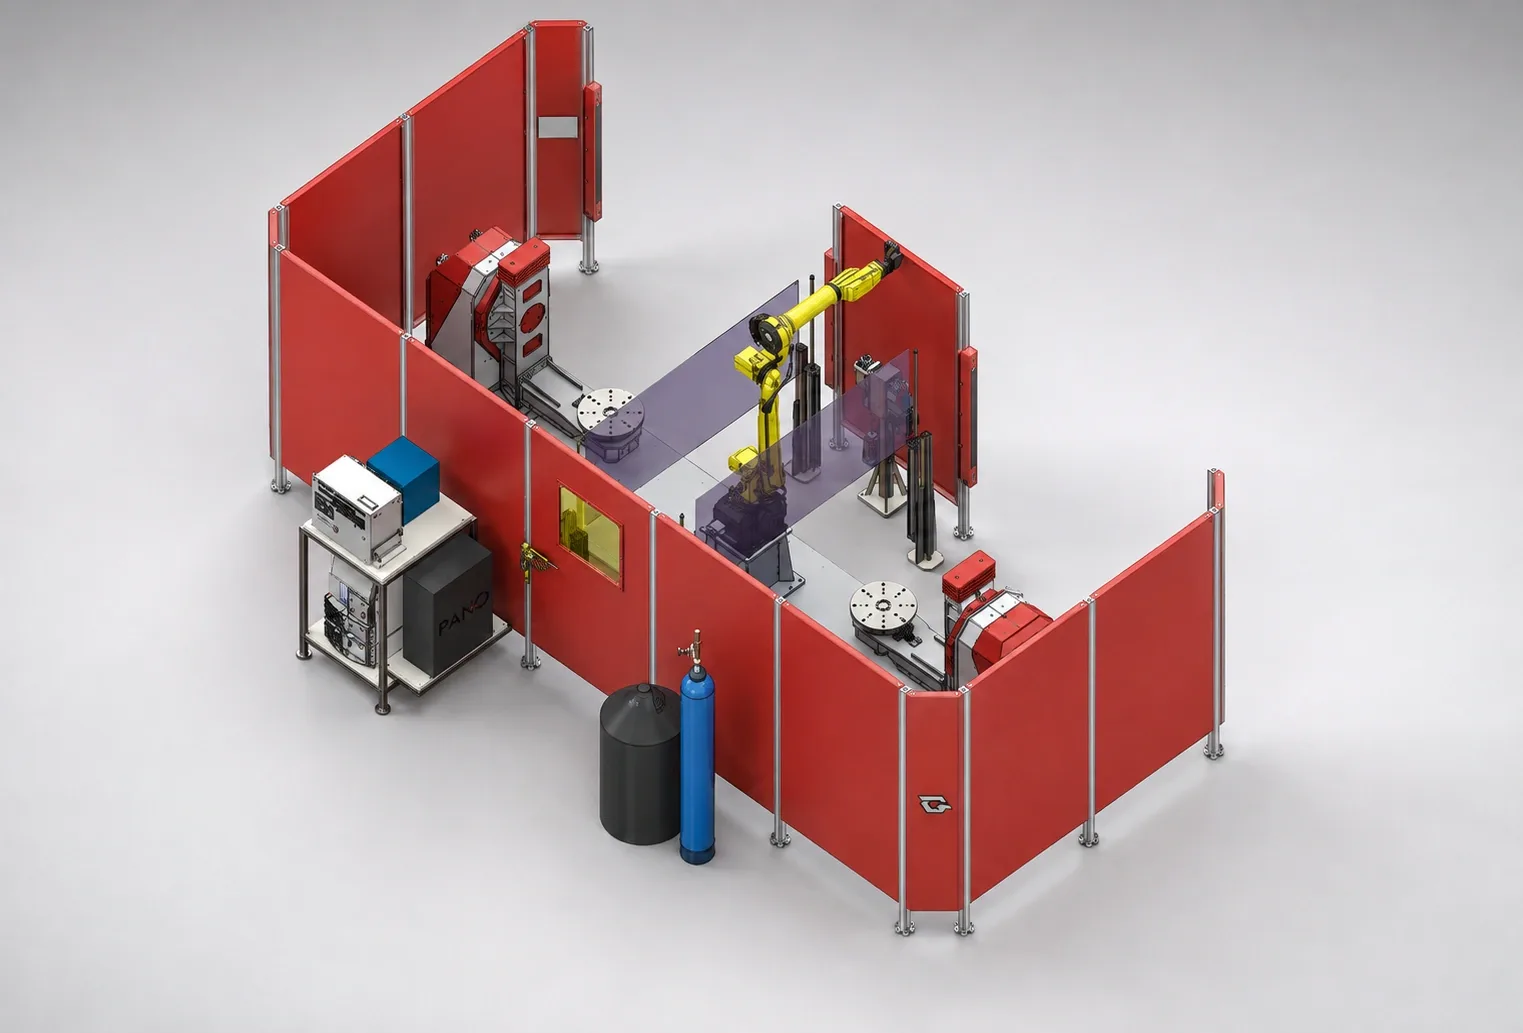
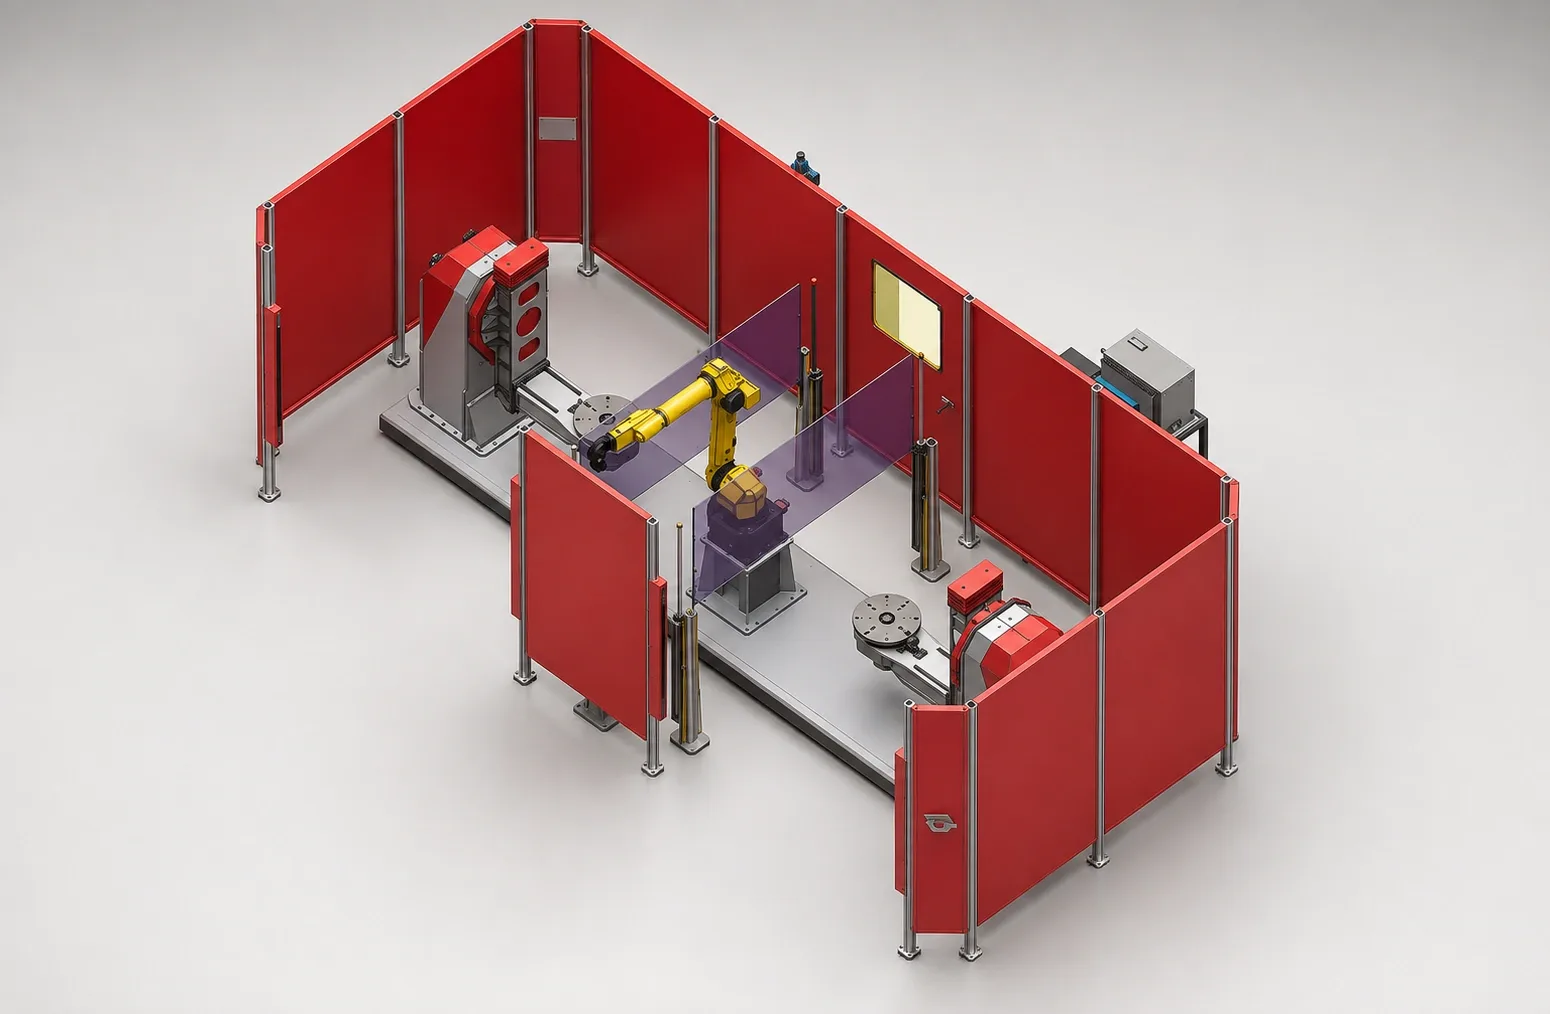
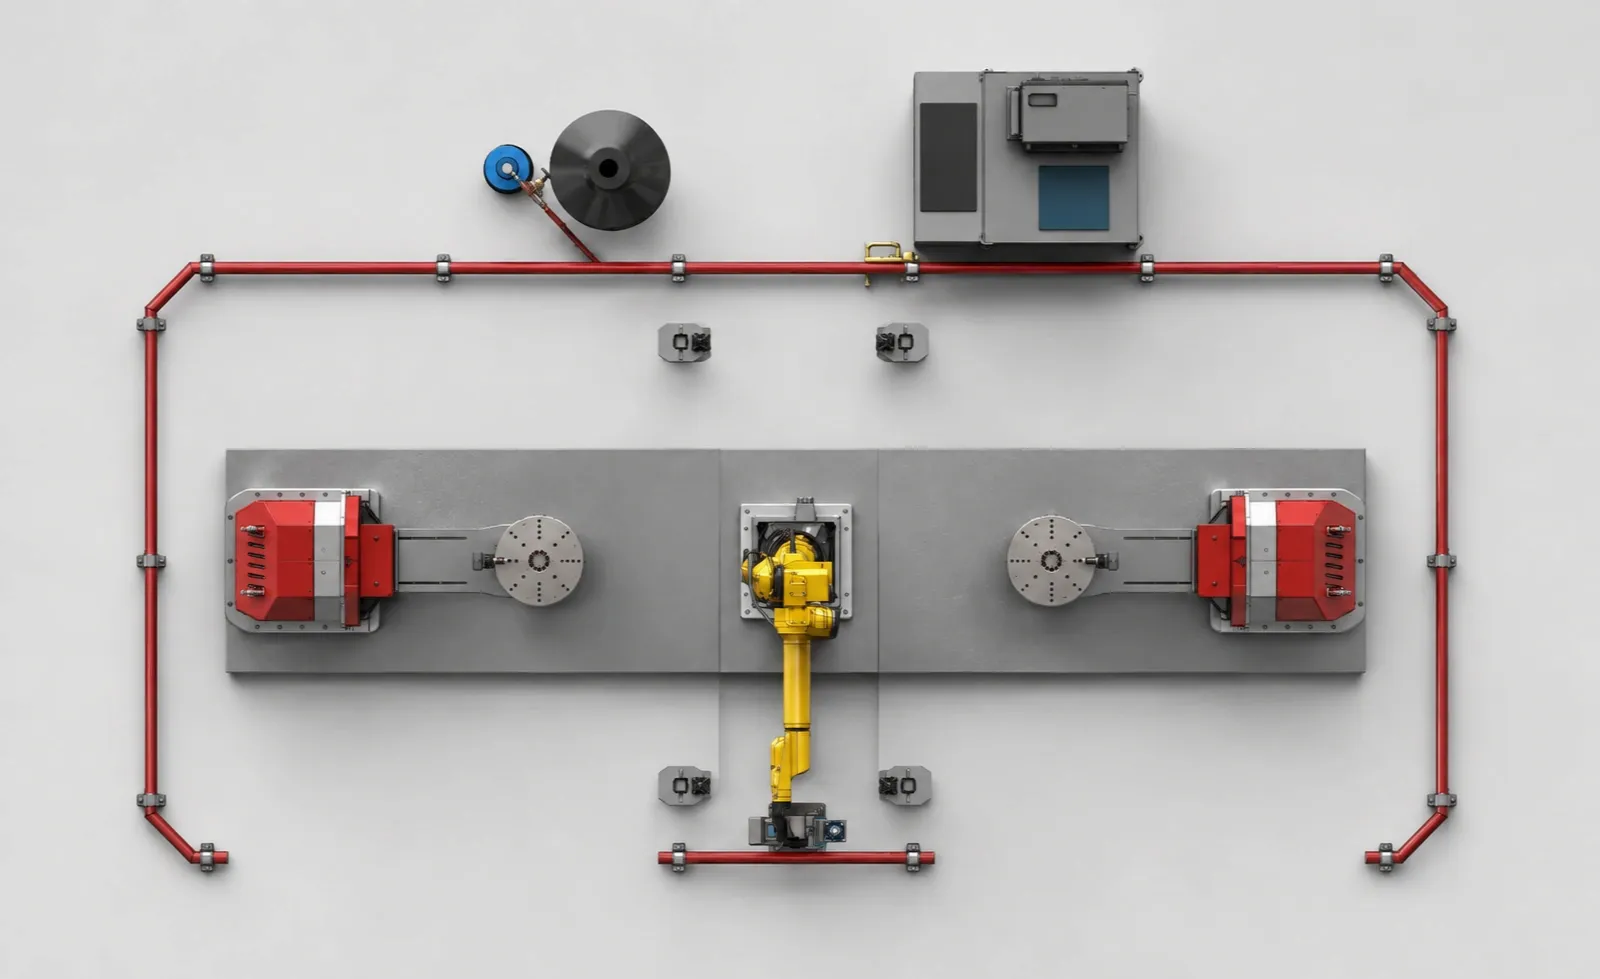
الصور للتعريف بالتخطيط. أما المعدات النهائية والأبعاد وتجهيزات الحماية فتُحدَّد وفق تطبيقك.
تعذّر تحميل العرض ثلاثي الأبعاد. تحقّق من الاتصال ومن دعم المتصفح للرسوميات ثلاثية الأبعاد.
اسحب لتدوير النموذج، وكبّر بالعجلة أو بإصبعين. يُظهر النموذج التخطيط؛ أما الأبعاد وسعة الحمل وزمن الدورة فتتضح وفق المشروع.
النظام 07
خلية لحام فيها محطتان لتحديد موضع القطع على جانبي روبوت مركزي.
يكفي أن تذكر النظام في نموذج طلب العرض، وسنحدد التخطيط معًا وفق قطعتك.
رُتّبت المحطتان الواقعتان على جانبي الروبوت حول حاجة تحديد موضع القطعة. ويُختار شكل التثبيت والتثبيتات لكل محطة وفق القطعة.
تشرح قائمة المكونات صور التخطيط. ويُحدَّد النطاق النهائي في العرض ودراسة التطبيق.
يُتحقَّق من طريقة تثبيت القطعة والانتقال بين المحطتين ومنطقة وصول الروبوت بشكل خاص لكل مشروع.
لا يمكن التحقق من الأبعاد وسعة الحمل وزمن الدورة ونطاق السلامة من هذه الصور؛ بل تتضح بتقييم خاص بمشروعك.
لنتحدث عن النظام 07قارن بين بدائل التخطيط واختر نقطة الانطلاق المناسبة لقطعتك.
تخطيط خلية لحام يتوسطها روبوت واحد وعلى جانبيه منطقتان لوضع القطع.
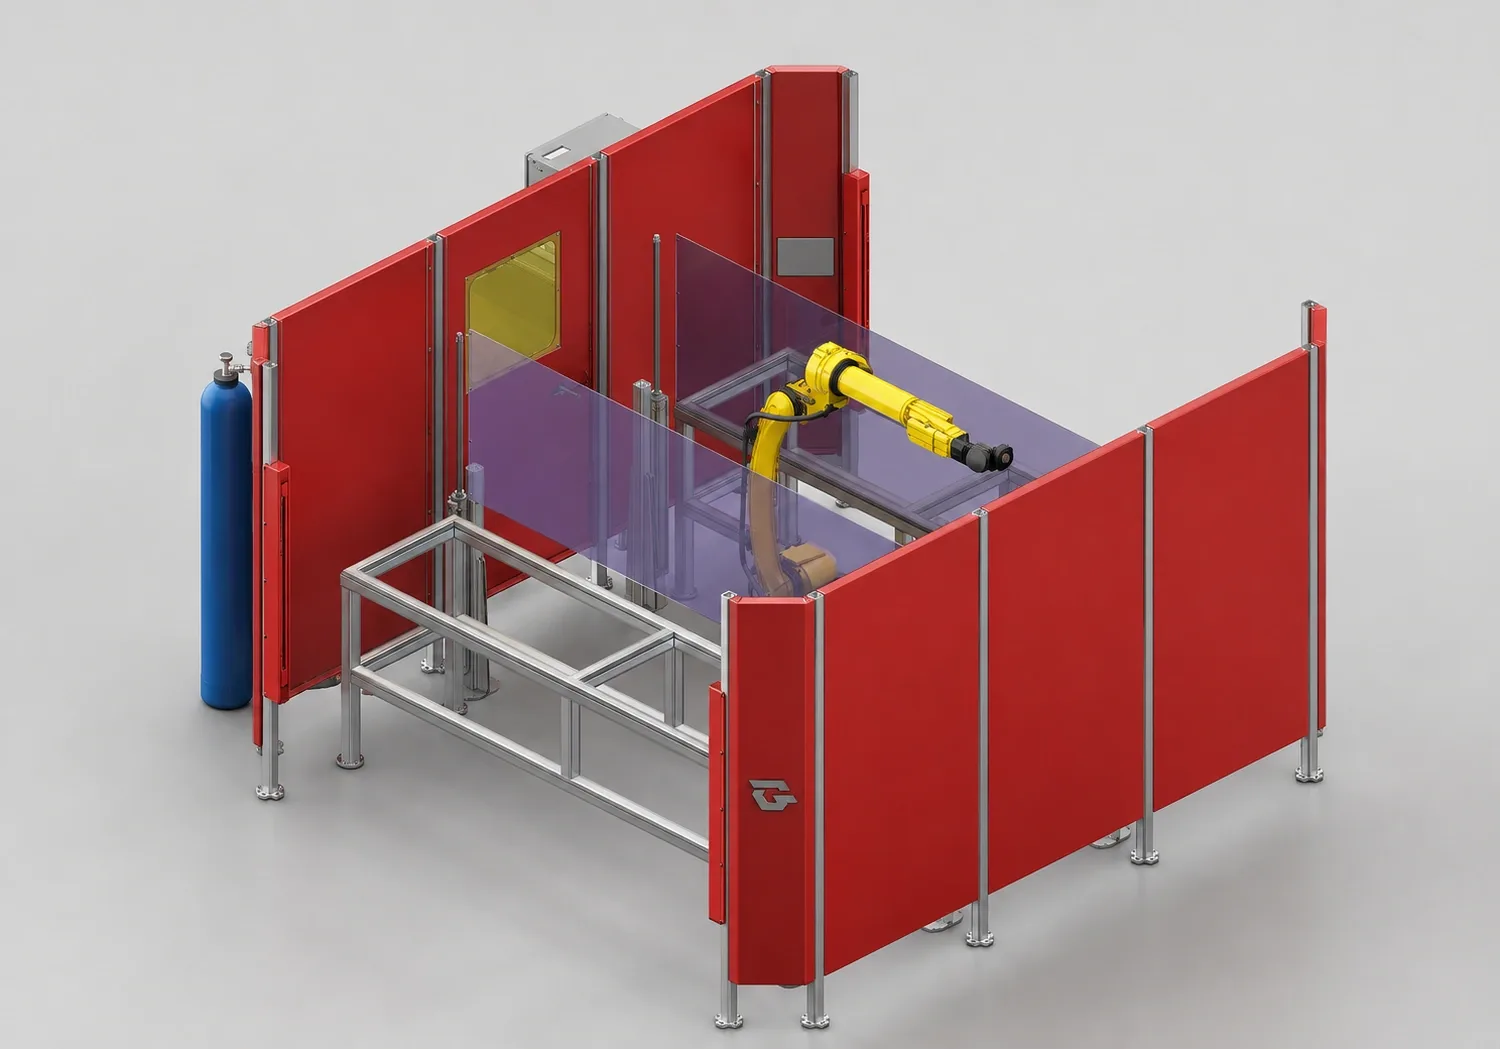
تخطيط خلية لحام تُفصل فيه أقسام العمل حول الروبوت بألواح فاصلة.
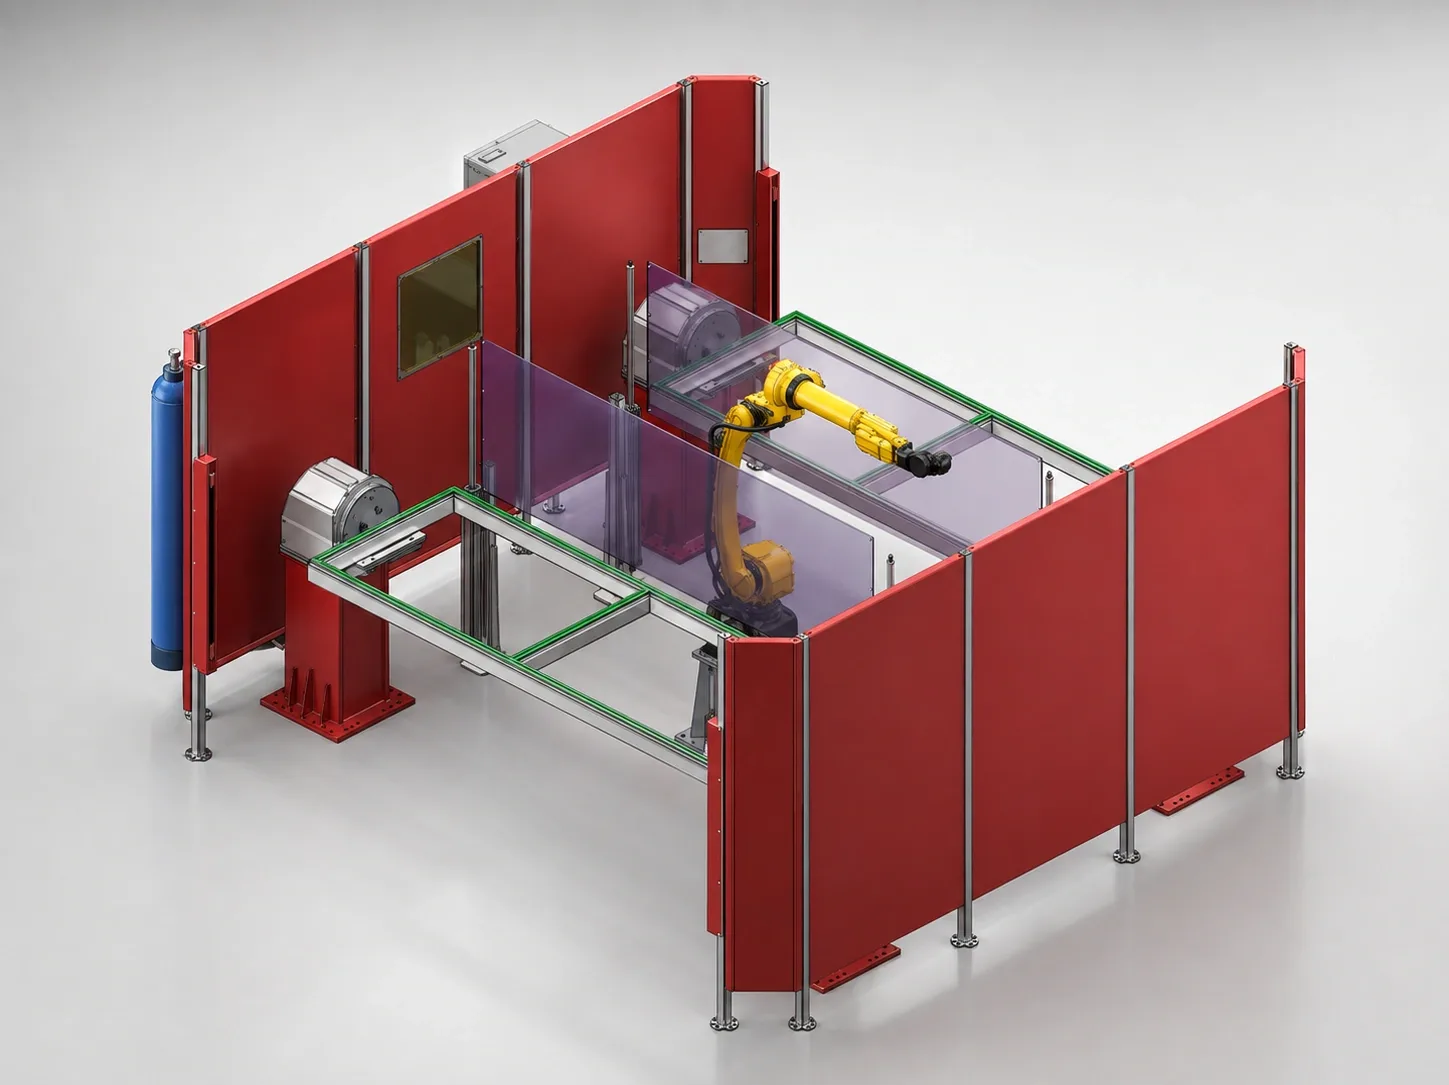
محطة لحام يوجد أمام الروبوت فيها حامل للقطع وترتيب لتحديد موضعها.